2025
نظام التحكم بالقصور الذاتي
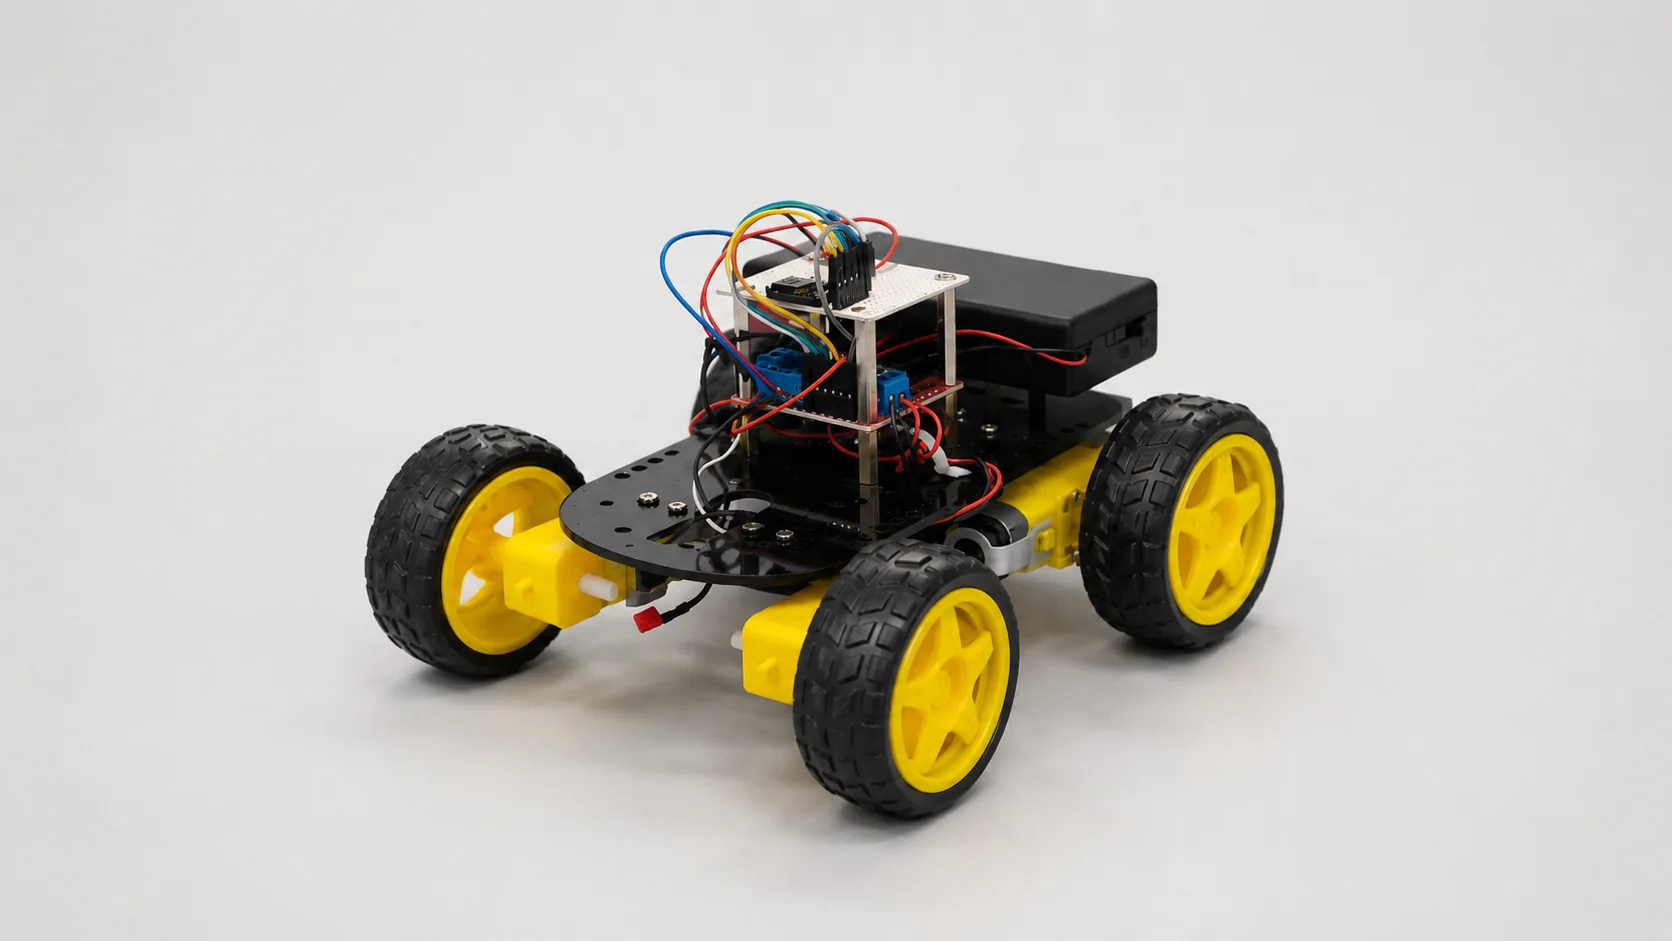
صمّمتُ مع زميل لي وحدة تحكم بالقصور الذاتي تقود روبوتًا متحركًا بحركات اليد.
التحقق من النموذج الأولي
فيديو توضيحي للمشروع المكتمل
يثبت هذا العرض صحة عملنا، من التقاط اتجاه اليد إلى التحكم التناسبي في محركات الروبوت.
شاهد على YouTube ↗السياق
أنجزتُ مشروع SAÉ هذا (مشروع فرنسي للتعلّم والتقييم) ضمن فريق من شخصين خلال سنتي الثانية في الهندسة الكهربائية، مسار الإلكترونيات والأنظمة المدمجة. وقد تطلّب مني دمج وحدة قصور ذاتي في سلسلة كاملة، من القياس إلى حركة الروبوت.
الهدف
كان هدفي تعلّم استخدام وحدة IMU (وحدة القياس بالقصور الذاتي) لالتقاط الحركات وتفسيرها، ثم اكتشاف الاتصال اللاسلكي بين متحكمين دقيقين من عائلة ESP للتحكم في الروبوت عن بُعد.
الإشكالية
كيف يمكن تحديد اتجاه اليد إذا كانت وحدة IMU لا تعطي الموضع مباشرة، بل تقيس خصوصًا السرعة الزاوية على كل محور؟ وكيف تُحوَّل بعد ذلك هذه القياسات المشوّشة إلى أوامر مستقرة وسريعة الاستجابة وموثوقة للتحكم في الروبوت في الزمن الحقيقي؟
دفتر الشروط
- قراءة المحاور التسعة لمستشعر ICM-20948 عبر I²C
- تقدير الدوران والانحدار والانعراج في الزمن الحقيقي
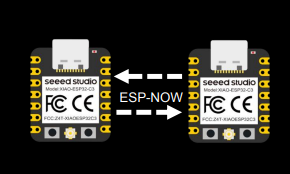
- إنشاء اتصال مباشر بين لوحتي ESP32-C3
- التحكم في سرعة المحركات بما يتناسب مع ميل اليد
- عرض الاتجاه وجهة الحركة وحالة الاتصال على شاشة OLED
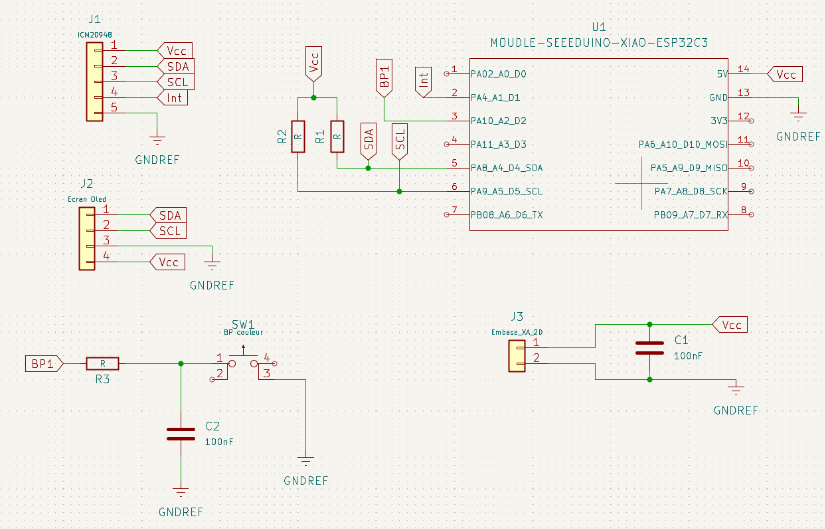
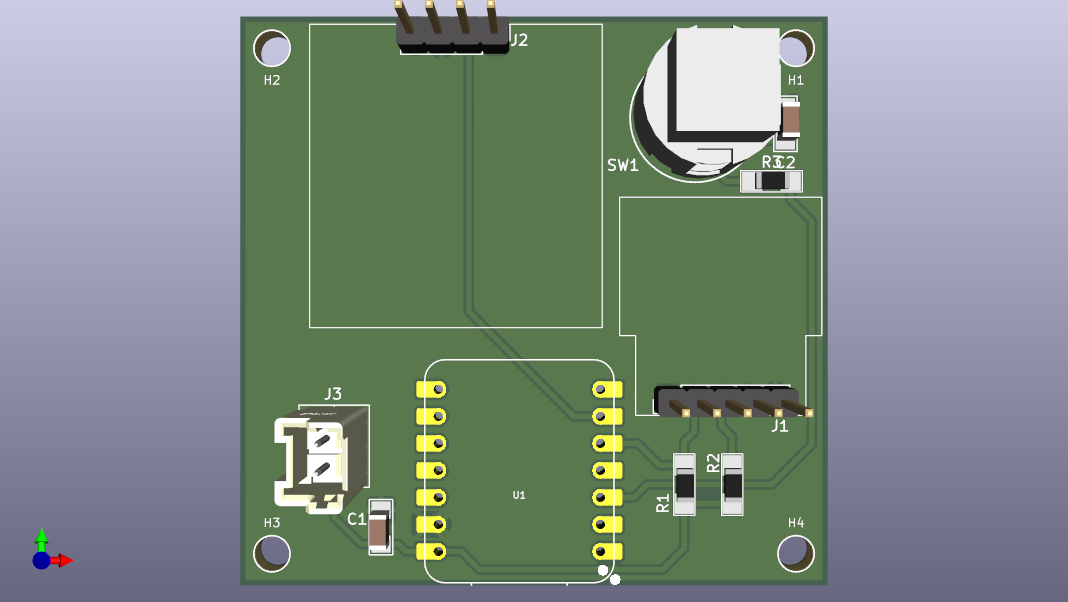
- تصميم لوحات إلكترونية مخصّصة للمرسِل والمستقبِل
العتاد المستخدم
- وحدة القياس بالقصور الذاتي ICM-20948 ذات المحاور التسعة
- متحكمان دقيقان XIAO ESP32-C3 Mini
- شاشة OLED بواجهة I²C
- روبوت متحرك بأربع عجلات ومحركات تيار مستمر
- مشغّل المحركات L298N بجسر H
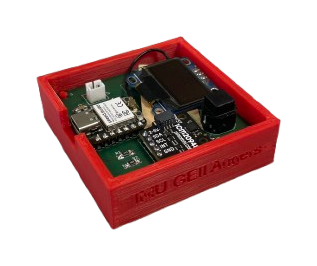
- لوحات إلكترونية مصمّمة خصيصًا للمرسِل والمستقبِل
بنية النظام
عملتُ على بنية تفصل بين المرسِل والمستقبِل. يقرأ المرسِل مستشعر ICM-20948 عبر I²C ويحسب الاتجاه ويعرض القيم على شاشة OLED. ثم يحوّل المستقبِل الزوايا المستلَمة عبر ESP-NOW إلى إشارات PWM للمحركات.
طريقة العمل
من حركة اليد إلى حركة الروبوت
تعيد هذه المحاكاة عرض سلسلة المشروع كاملة: أُميل وحدة التحكم فتحسب اتجاهها وترسله عبر Wi-Fi، ثم يحوّله الروبوت إلى سرعة لكل جانب.
الجيروسكوب مفعّل: أمِل هاتفك، فهو يقوم مقام وحدة التحكم.
1 · الجيروسكوب
0 °/s
ICM-20948 · I²C
2 · أمام / خلف
0°
مرشّح Mahony
3 · يسار / يمين
0°
مرشّح Mahony
4 · المحرك الأيسر
■ 0
PWM / 255
5 · المحرك الأيمن
■ 0
PWM / 255
التحويل
من الزوايا المستلَمة إلى أوامر المحركات
A · الزوايا المستلَمة عبر Wi-Fi
أمام/خلف 0°يسار/يمين 0°
B · المنطقة الميتة ثم التدريج من −1 إلى +1
التقدم 0.00الدوران 0.00
C · المزج: سرعة لكل جانب
اليسار = التقدم + الدوران = 0.00اليمين = التقدم − الدوران = 0.00
D · خرج PWM والاتجاه
اليسار ■ 0 / 255اليمين ■ 0 / 255
محاكاة توضيحية: الزوايا والعتبات ونسب التشغيل المعروضة ليست القيم المقاسة على النموذج الأولي.
التطوير
اتبعتُ مع زميلي منهجية تدريجية: مقارنة المكوّنات والبروتوكولات، الاختبار على لوحة تجارب، تقدير الوضعية، إنشاء أداة عرض ثلاثية الأبعاد، تصميم لوحات PCB، ثم دمج برمجيات المرسِل والمستقبِل تدريجيًا.
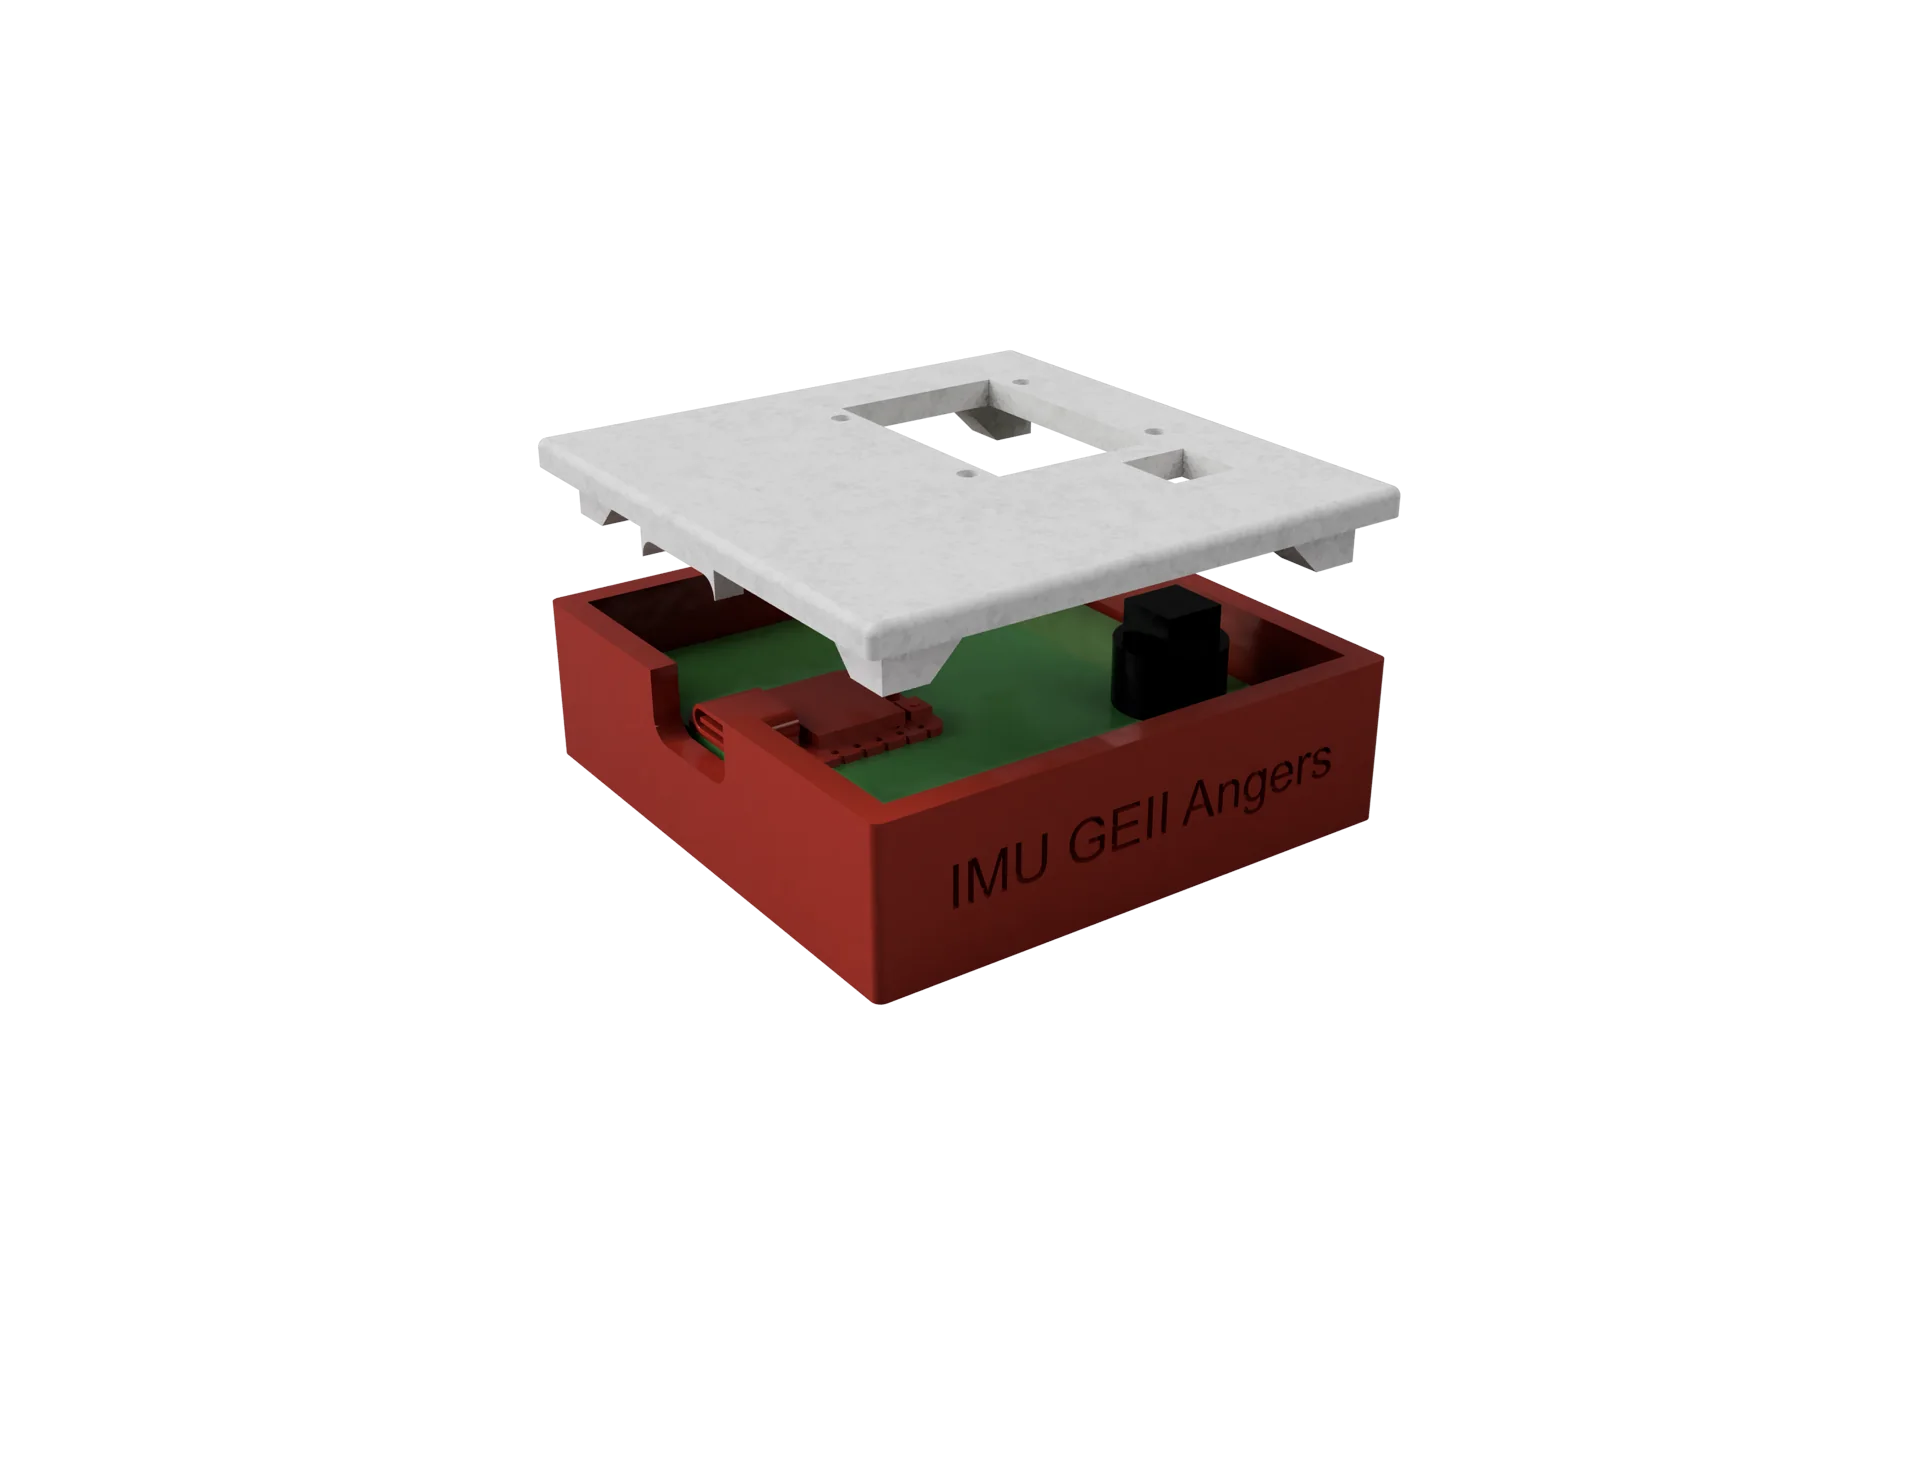
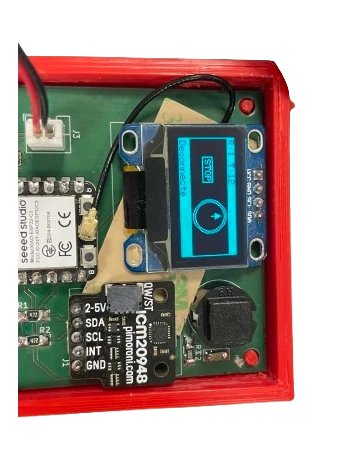
التصميم الميكانيكي
استكشف النموذج ثلاثي الأبعاد
تبقى المعاينة مصغّرة لتسهيل القراءة. اسحب النموذج لتدويره، واستخدم عجلة الفأرة أو الأزرار للتكبير والتصغير، ثم افتحه بملء الشاشة لاستكشاف أكثر راحة.
جارٍ تحميل النموذج ثلاثي الأبعاد…
العجلة: تكبير وتصغير
ضبط النظام
عرض الاتجاه بالأبعاد الثلاثة
استخدمتُ هذا التمثيل ثلاثي الأبعاد لمقارنة الحركة الفعلية بالزوايا المحسوبة في الزمن الحقيقي. وقد ساعدني على رصد الانحراف والتحقق من اتجاه المحاور وضبط المعايرة ومعاملات مرشّح Mahony قبل توصيل الروبوت.
شاهد الاختبار على YouTube ↗الصعوبات
كان عليّ خصوصًا فهم ضجيج وحدة IMU وانحرافها، ومعايرة المحاور بشكل صحيح، والحفاظ على اتصال لاسلكي مستقر، وتحويل زوايا مجرّدة إلى حركات طبيعية للروبوت.
الحلول
استخدمنا مرشّح Mahony لدمج بيانات المستشعرات، وأضفنا منطقة ميتة حول وضع الحياد، واخترنا ESP-NOW بعد مقارنته مع HTTP وWebSocket. وأصبحت شاشة OLED والمكعب ثلاثي الأبعاد أدوات تشخيص أثناء الضبط.
النتائج
أنجزنا معًا نموذجًا أوليًا يعمل وسريع الاستجابة ومستقرًا في الاتجاهات الرئيسية. كان التحكم القطري أقل دقة؛ وقد علّمني ذلك أن أعرض حدود النموذج الأولي بأمانة وأن أحدد مسار تحسين قابلًا للقياس.
المهارات المكتسبة
- قراءة ومعايرة وحدة IMU من نوع MEMS ذات تسعة محاور
- دمج بيانات المستشعرات وتقدير الوضعية بمرشّح Mahony
- البرمجة المدمجة على ESP32-C3
- اتصال لاسلكي من نقطة إلى نقطة عبر ESP-NOW
- تصميم اللوحات الإلكترونية وتوجيه مساراتها واختبارها
- التحكم في المحركات بتقنية PWM ودمج واجهة OLED
- التحليل الوظيفي والكتابة التقنية والعمل الجماعي
تقرير المشروع
اطّلع على تقرير المشروع الكامل المؤلف من 70 صفحة، ويغطي الجانب النظري واختيار المكوّنات والمخططات وتصميم اللوحات والبرمجيات والاختبارات. ويقدّم العرض التقديمي لمحة مصوّرة عن أبرز مراحل المشروع ونتائجه.