2025
Central inercial
En pareja, diseñé un mando inercial que controla un robot móvil con los movimientos de la mano.
Validación del prototipo
Vídeo de demostración del proyecto terminado
Esta demostración valida nuestro trabajo, desde la captura de la orientación de la mano hasta el control proporcional de los motores del robot.
Ver en YouTube ↗Contexto
Realicé esta SAÉ (un proyecto francés de aprendizaje y evaluación) en un equipo de dos personas durante mi segundo curso de Ingeniería Eléctrica, en el itinerario de Electrónica y Sistemas Embebidos. Tuve que integrar una central inercial en una cadena completa, desde la medición hasta el movimiento del robot.
Objetivo
Mi objetivo era aprender a utilizar una IMU (unidad de medición inercial) para adquirir e interpretar movimientos, y después descubrir la comunicación inalámbrica entre dos microcontroladores de la familia ESP para controlar el robot a distancia.
Problemática
¿Cómo determinar la orientación de la mano cuando la IMU no proporciona directamente una posición, sino que mide sobre todo la velocidad angular en cada eje, y cómo convertir después estas mediciones ruidosas en órdenes estables, reactivas y fiables para controlar el robot en tiempo real?
Especificaciones
- Adquirir los nueve ejes del ICM-20948 por I²C
- Estimar el alabeo, el cabeceo y la guiñada en tiempo real
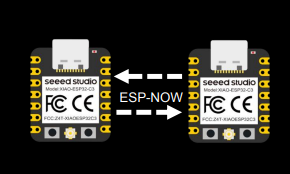
- Establecer una comunicación directa entre dos placas ESP32-C3
- Controlar la velocidad de los motores en proporción a la inclinación de la mano
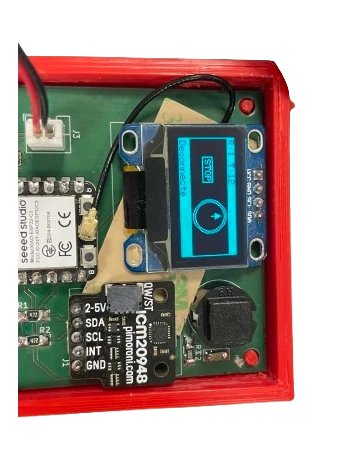
- Mostrar la orientación, la dirección y el estado del enlace en una pantalla OLED
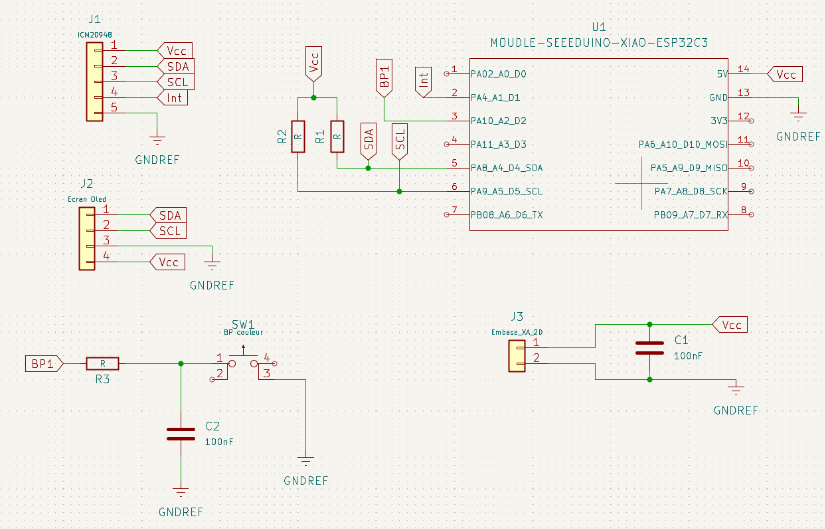
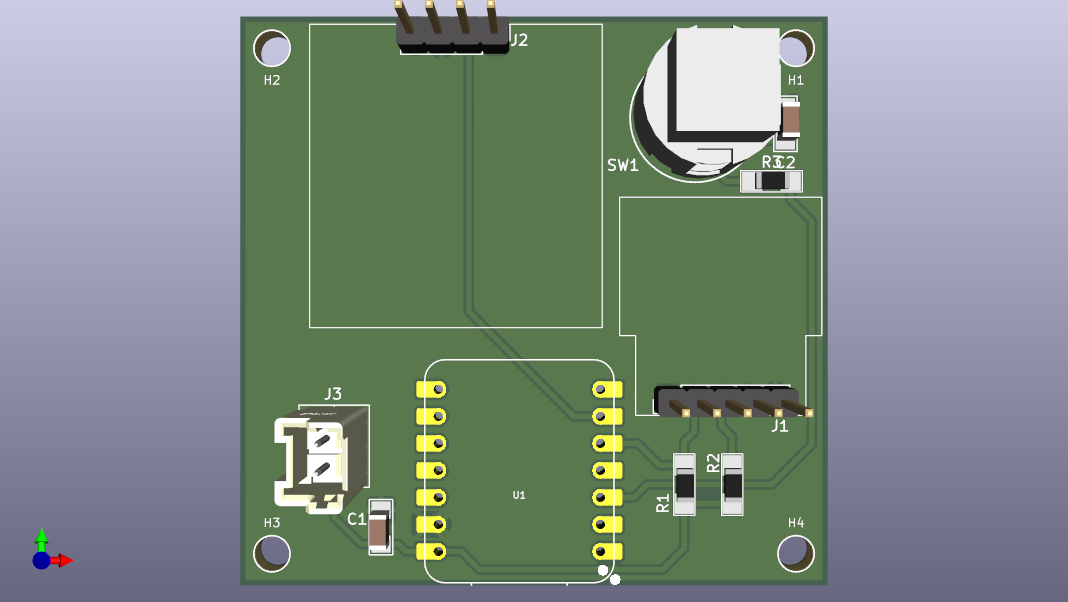
- Diseñar placas electrónicas específicas para el emisor y el receptor
Material utilizado
- Central inercial ICM-20948 de nueve ejes
- Dos microcontroladores XIAO ESP32-C3 Mini
- Pantalla OLED I²C
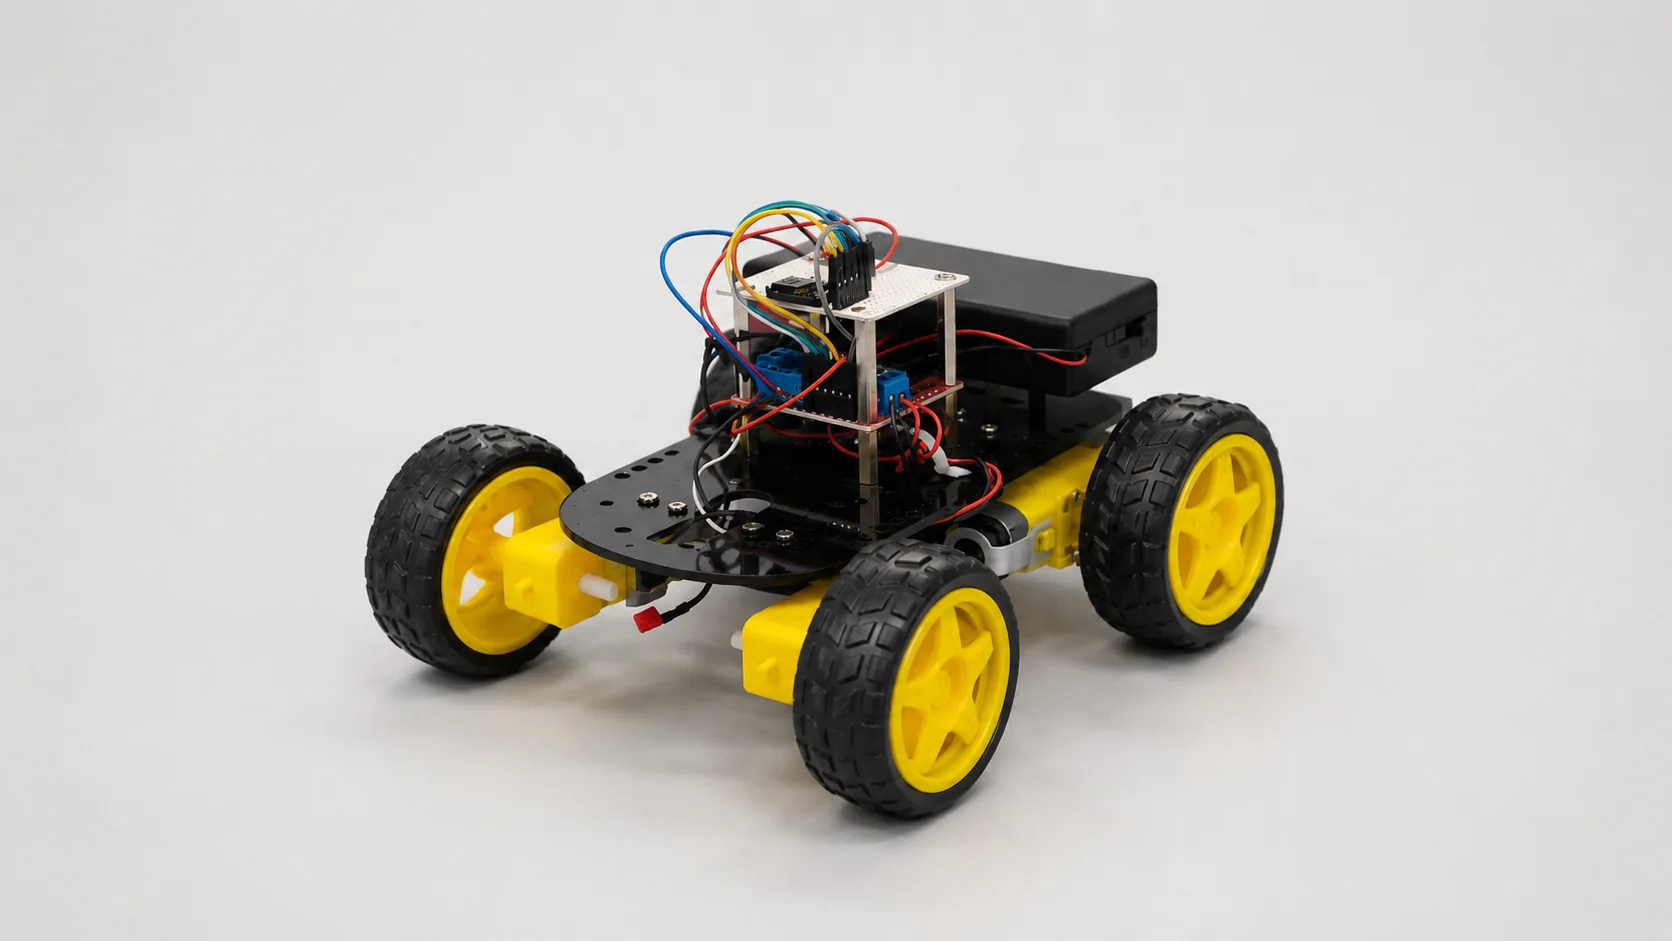
- Robot móvil de cuatro ruedas con motores de corriente continua
- Controlador de motores con puente en H L298N
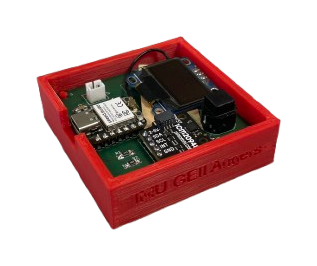
- Placas electrónicas a medida para el emisor y el receptor
Arquitectura del sistema
Trabajé en una arquitectura que separa el emisor y el receptor. El emisor lee el ICM-20948 por I²C, calcula la orientación y muestra los valores en la pantalla OLED. El receptor convierte después los ángulos recibidos por ESP-NOW en señales PWM para los motores.
Funcionamiento
Del gesto de la mano al movimiento del robot
Esta simulación reproduce toda la cadena del proyecto: inclino el mando, este calcula su orientación y la envía por Wi-Fi, y el robot la convierte en una velocidad para cada lado.
Giroscopio activo: inclina tu teléfono, sustituye al mando.
1 · Giroscopio
0 °/s
ICM-20948 · I²C
2 · Adelante / atrás
0°
Filtro de Mahony
3 · Izquierda / derecha
0°
Filtro de Mahony
4 · Motor izquierdo
■ 0
PWM / 255
5 · Motor derecho
■ 0
PWM / 255
Conversión
De los ángulos recibidos a las órdenes de los motores
A · Ángulos recibidos por Wi-Fi
adelante/atrás 0°izquierda/derecha 0°
B · Zona muerta y escalado de −1 a +1
avance 0,00giro 0,00
C · Mezcla: una velocidad por lado
izquierda = avance + giro = 0,00derecha = avance − giro = 0,00
D · Salida PWM y sentido
izquierda ■ 0 / 255derecha ■ 0 / 255
Simulación ilustrativa: los ángulos, umbrales y ciclos de trabajo mostrados no son los valores medidos en el prototipo.
Desarrollo
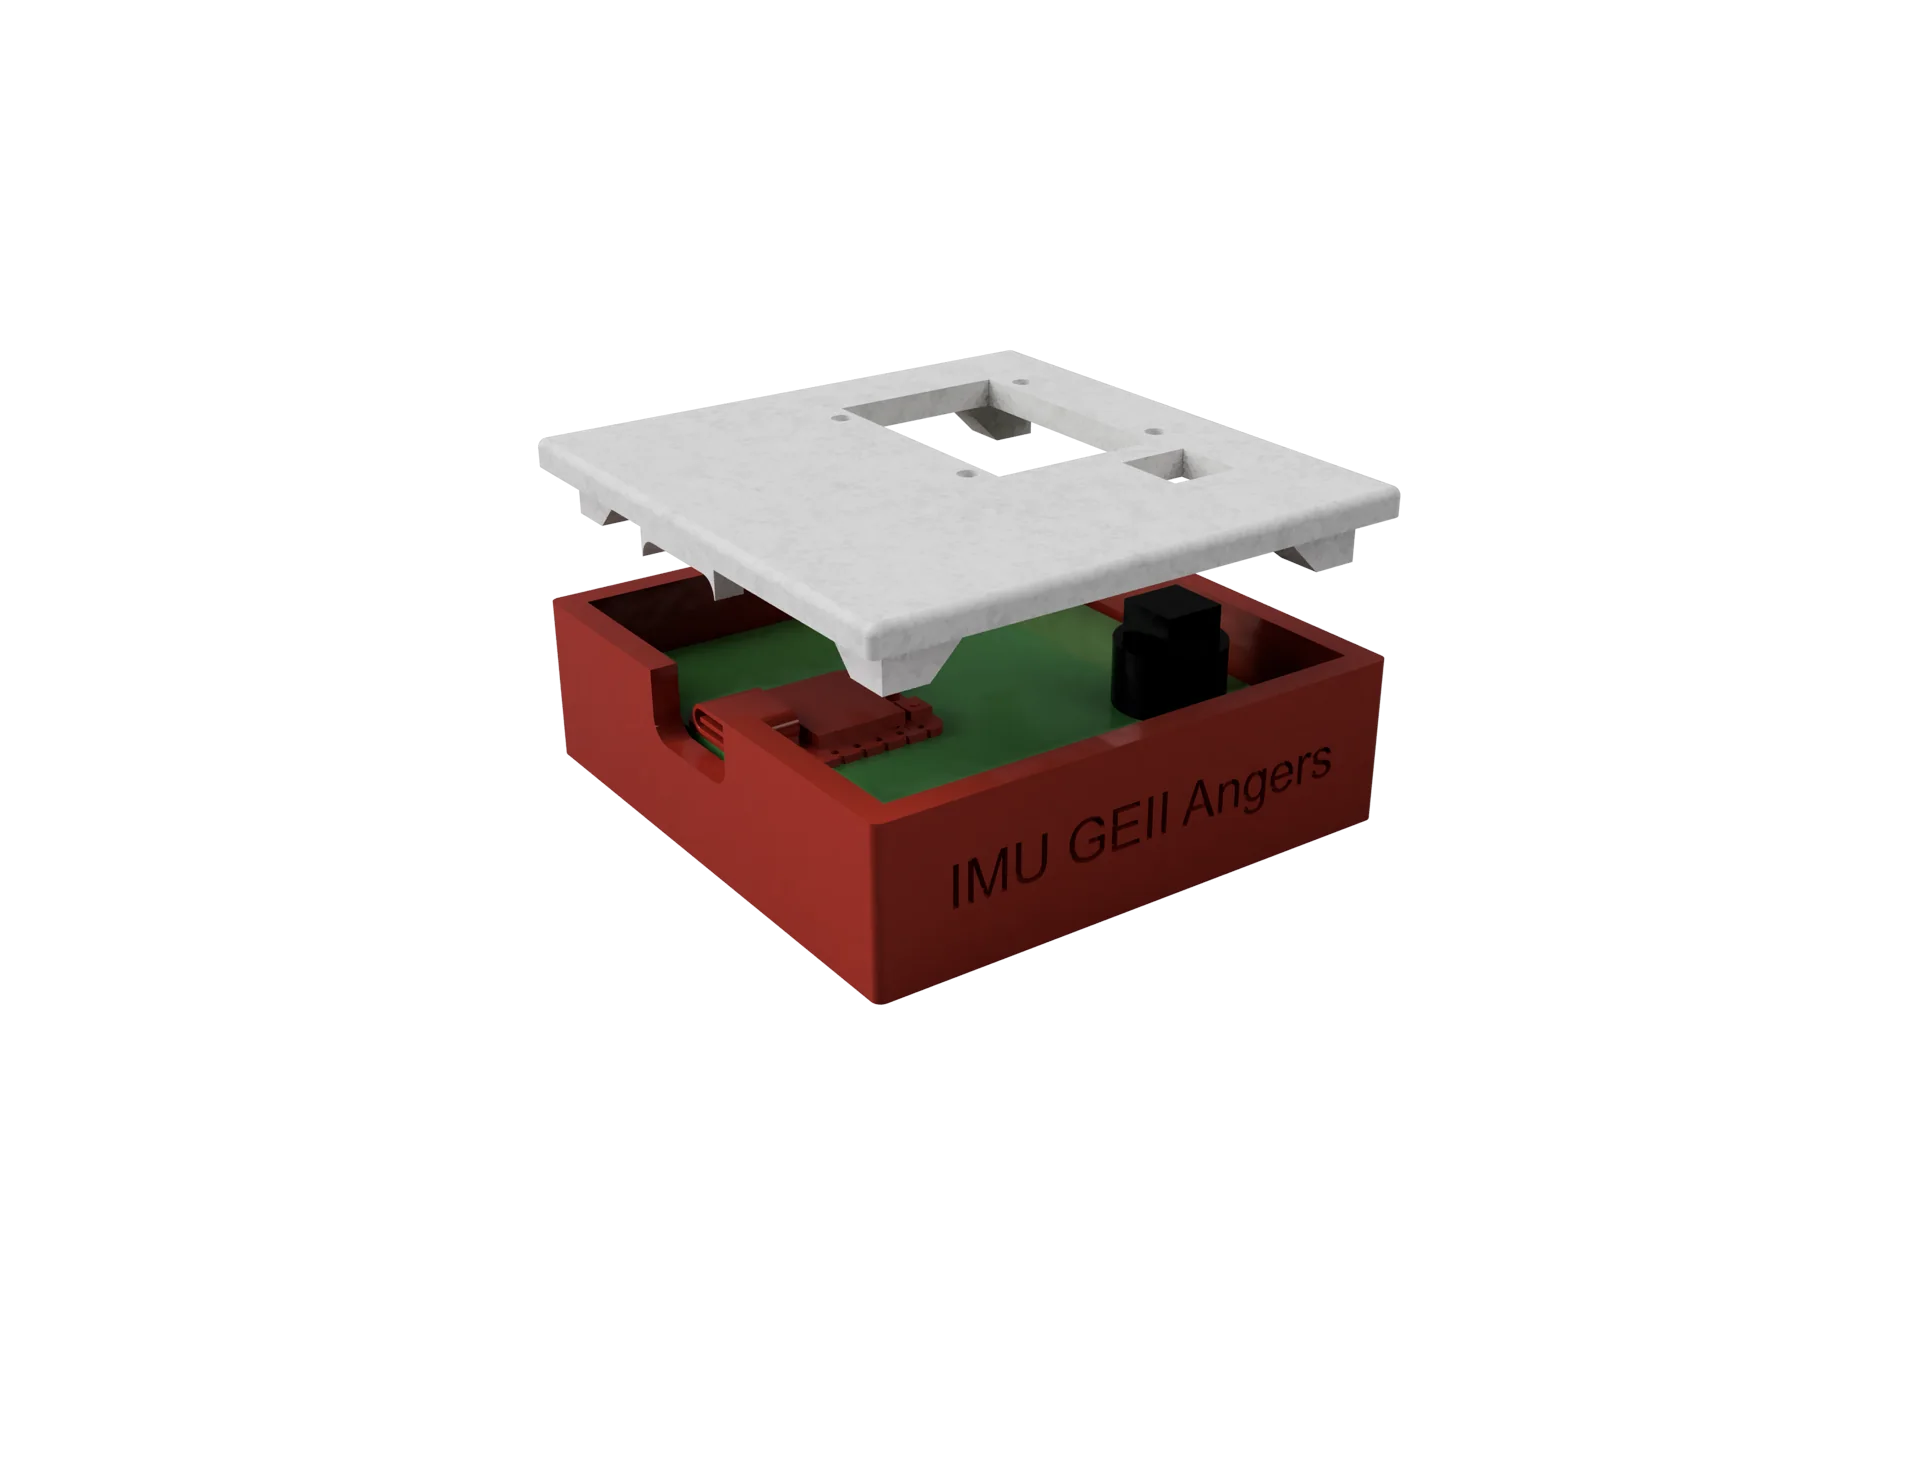
Junto con mi compañero, seguí un método incremental: comparar componentes y protocolos, probar en una placa de pruebas, estimar la actitud, crear una herramienta de visualización 3D, diseñar las PCB e integrar progresivamente el firmware del emisor y del receptor.
Diseño mecánico
Explora el modelo 3D
La vista previa se mantiene compacta para facilitar la lectura. Arrastra el modelo para girarlo, usa la rueda del ratón o los botones para hacer zoom y ábrelo en pantalla completa para explorarlo con más comodidad.
Cargando el modelo 3D…
Rueda: acercar y alejar
Puesta a punto del sistema
Visualizar la orientación en 3D
Utilicé esta representación 3D para comparar en tiempo real el movimiento físico con los ángulos calculados. Me ayudó a detectar la deriva, comprobar el sentido de los ejes y ajustar la calibración y los parámetros del filtro de Mahony antes de conectar el robot.
Ver la prueba en YouTube ↗Dificultades
Sobre todo tuve que comprender el ruido y la deriva de la IMU, calibrar correctamente los ejes, mantener un enlace de radio estable y traducir ángulos abstractos en movimientos naturales del robot.
Soluciones
Utilizamos el filtro de Mahony para la fusión de sensores, añadimos una zona muerta alrededor de la posición neutra y elegimos ESP-NOW tras compararlo con HTTP y WebSocket. La pantalla OLED y el cubo 3D se convirtieron en herramientas de diagnóstico durante la puesta a punto.
Resultados
Juntos obtuvimos un prototipo funcional y reactivo, estable en las direcciones principales. El control en diagonal era menos preciso; esto me enseñó a exponer con honestidad los límites de un prototipo y a definir una vía de mejora medible.
Competencias adquiridas
- Adquisición y calibración de una IMU MEMS de nueve ejes
- Fusión de sensores y estimación de actitud con un filtro de Mahony
- Programación embebida en ESP32-C3
- Comunicación por radio punto a punto con ESP-NOW
- Diseño, enrutado y prueba de placas electrónicas
- Control de motores por PWM e integración de una interfaz OLED
- Análisis funcional, redacción técnica y trabajo en equipo
Informe del proyecto
Consulta el informe completo del proyecto, de 70 páginas, que abarca la teoría, la elección de componentes, los esquemas, el diseño de las placas, el software y las pruebas. La presentación ofrece un resumen ilustrado de las etapas y los resultados clave del proyecto.