2025
惯性控制系统
我与一名搭档共同设计了一款惯性遥控器,通过手部动作来控制移动机器人。
背景
这个 SAÉ(法国的一种学习与考核项目)是我在电气工程二年级、电子与嵌入式系统方向时与一名同学两人合作完成的。它要求我把惯性单元集成到一条完整的链路中,从测量一直到机器人的运动。
目标
我的目标是学会使用 IMU(惯性测量单元)来采集并解读运动,然后探索两块 ESP 系列微控制器之间的无线通信,从而远程控制机器人。
核心问题
IMU 并不直接给出位置,而主要测量各轴的角速度,那么如何确定手的姿态?又如何把这些带噪声的测量值转换成稳定、灵敏且可靠的指令,用于实时控制机器人?
需求规格
- 通过 I²C 采集 ICM-20948 的全部九个轴
- 实时估算横滚、俯仰和偏航
- 在两块 ESP32-C3 开发板之间建立直接通信
- 按手的倾斜程度成比例地控制电机转速
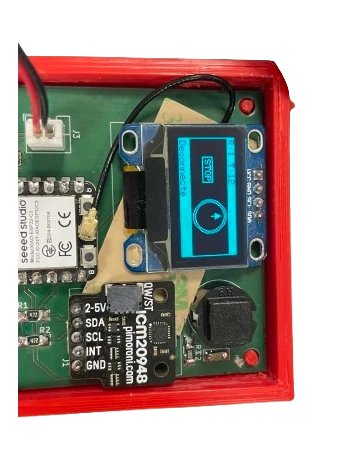
- 在 OLED 屏幕上显示姿态、方向和链路状态
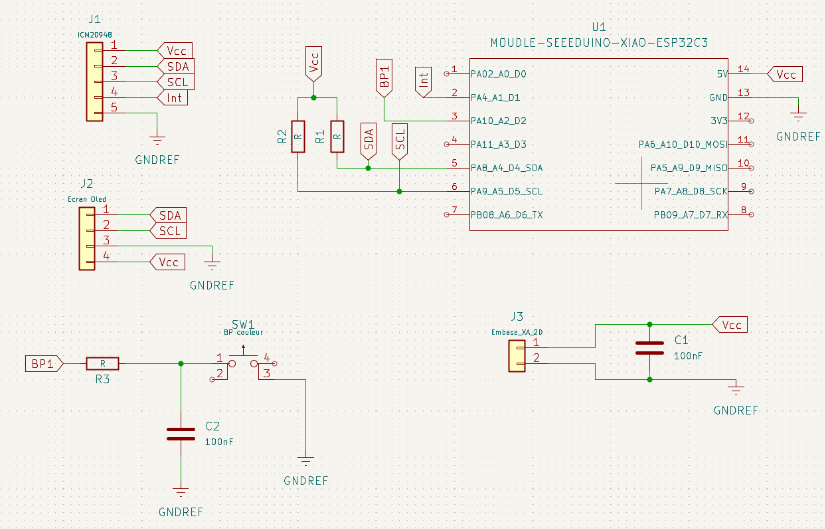
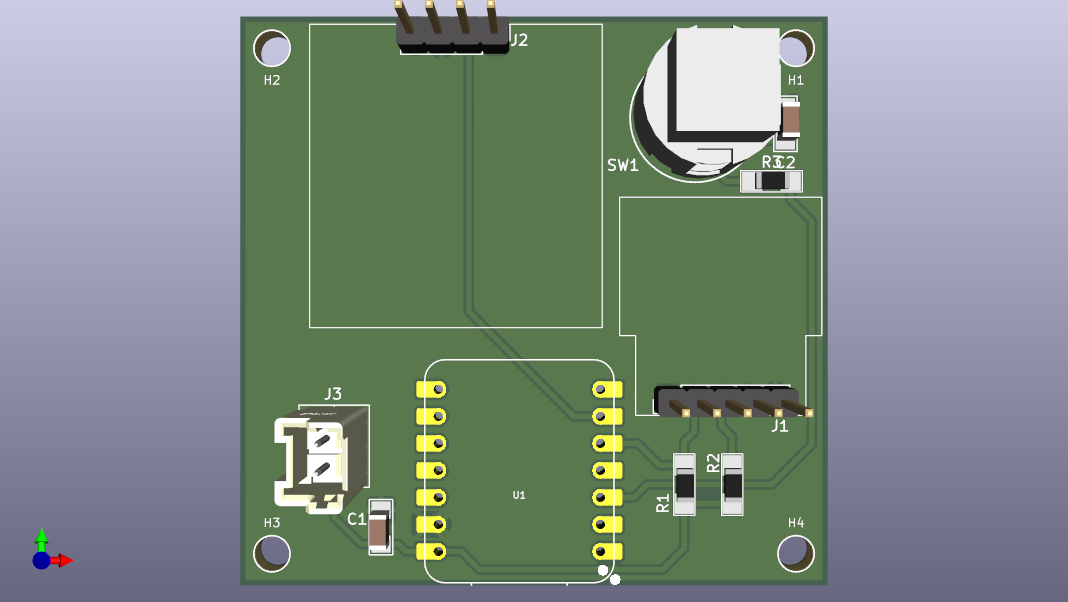
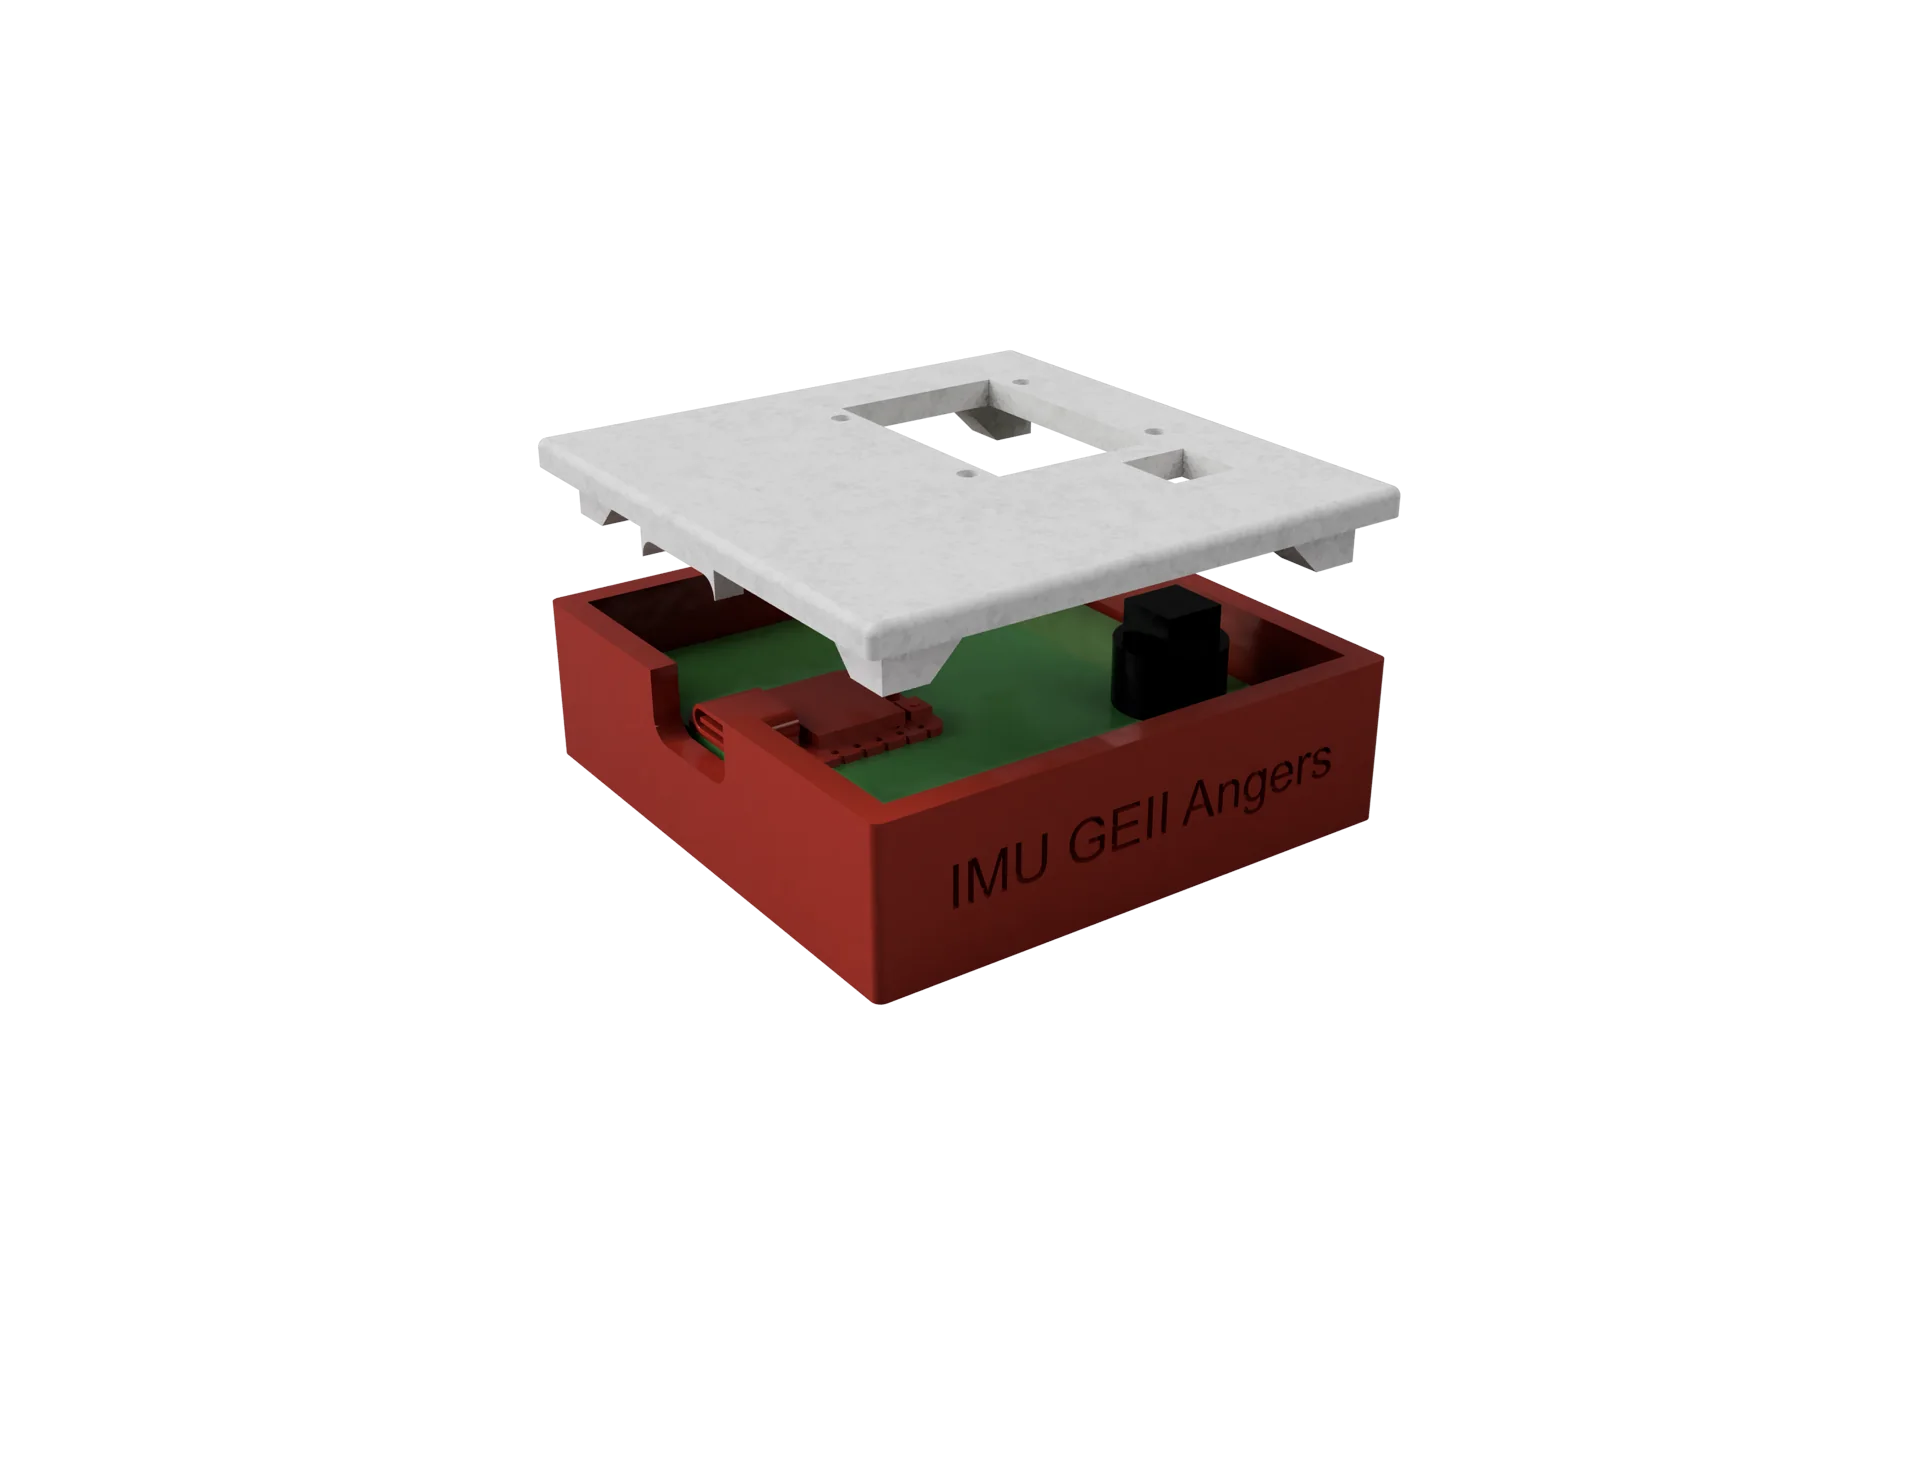
- 设计专用的发射端和接收端电路板
所用硬件
- ICM-20948 九轴惯性测量单元
- 两块 XIAO ESP32-C3 Mini 微控制器
- I²C OLED 显示屏
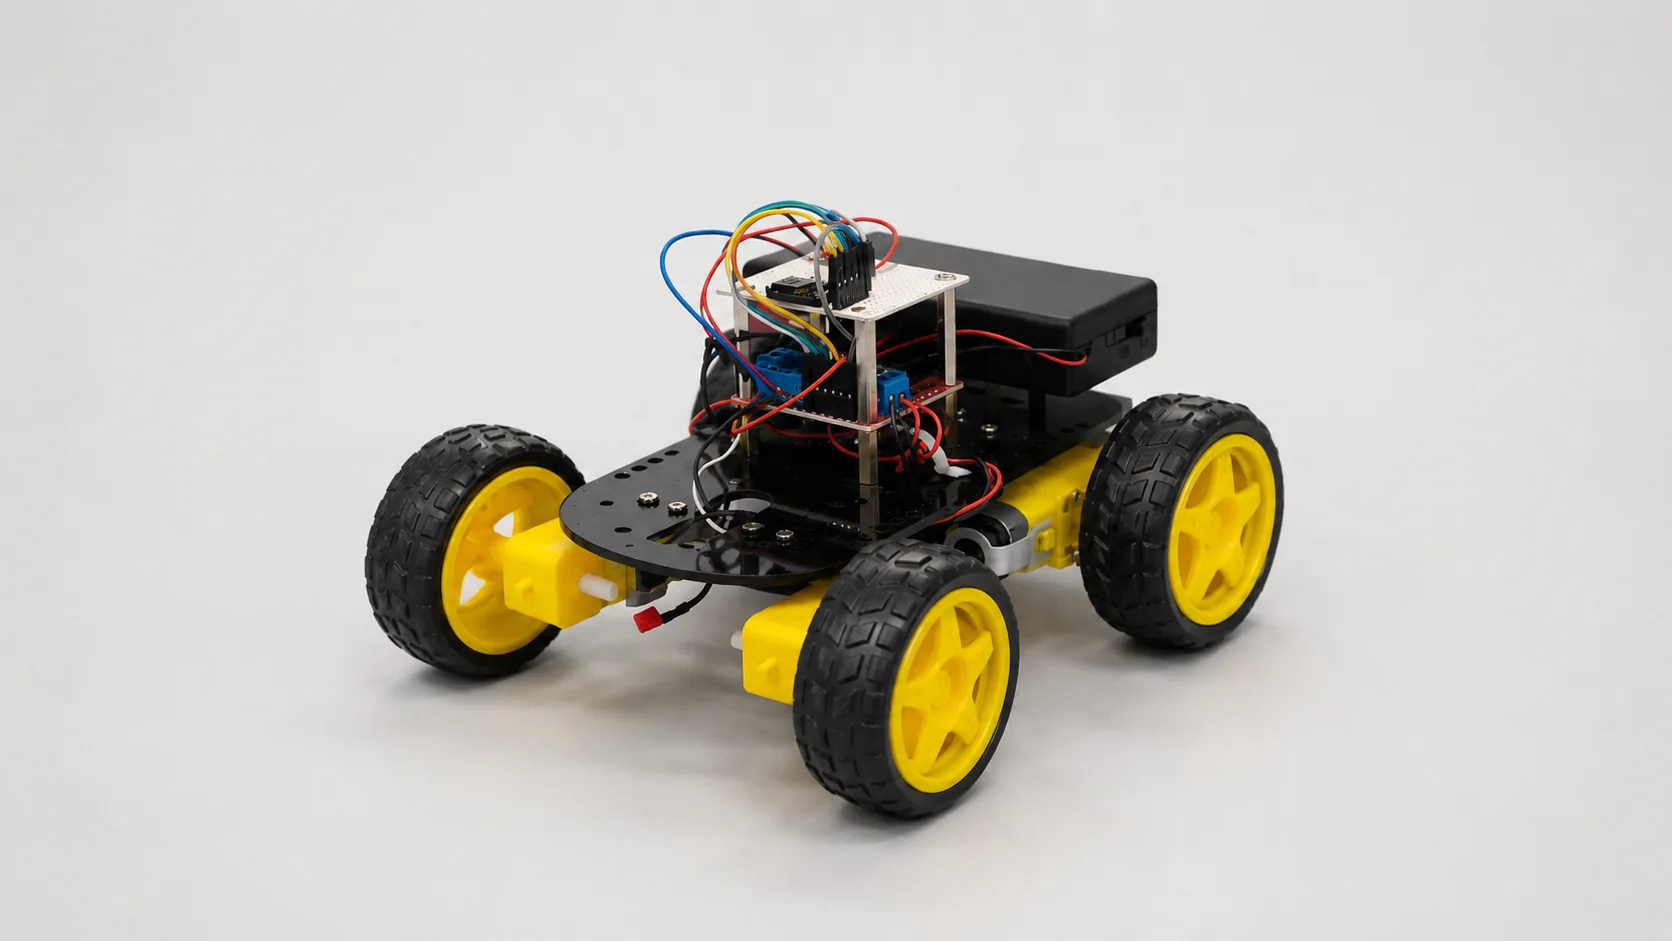
- 配有直流电机的四轮移动机器人
- L298N H 桥电机驱动器
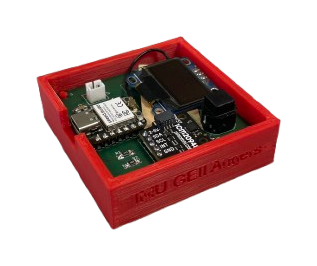
- 定制的发射端和接收端电路板
系统架构
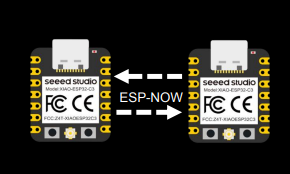
我负责的架构把发射端和接收端分开。发射端通过 I²C 读取 ICM-20948,计算姿态并在 OLED 上显示数值。接收端再把通过 ESP-NOW 收到的角度转换成电机的 PWM 信号。
工作原理
从手势到机器人的运动
这个仿真重现了项目的完整链路:我倾斜遥控器,它计算自身姿态并通过 Wi-Fi 发送,机器人再将其转换成每一侧的速度。
陀螺仪已开启:倾斜您的手机,它将代替遥控器。
1 · 陀螺仪
0 °/s
ICM-20948 · I²C
2 · 前 / 后
0°
Mahony 滤波器
3 · 左 / 右
0°
Mahony 滤波器
4 · 左电机
■ 0
PWM / 255
5 · 右电机
■ 0
PWM / 255
转换
从接收到的角度到电机指令
A · 通过 Wi-Fi 接收的角度
前/后 0°左/右 0°
B · 死区,然后缩放到 −1 至 +1
前进 0.00转向 0.00
C · 混合:每侧一个速度
左 = 前进 + 转向 = 0.00右 = 前进 − 转向 = 0.00
D · PWM 输出与方向
左 ■ 0 / 255右 ■ 0 / 255
示意性仿真:所显示的角度、阈值和占空比并非在原型上实测的数值。
开发过程
我和搭档采用循序渐进的方法:比较元器件和协议,在面包板上测试,估算姿态,制作 3D 可视化工具,设计 PCB,并逐步整合发射端和接收端的固件。
机械设计
探索 3D 模型
预览保持紧凑以便阅读。拖动模型可旋转,使用鼠标滚轮或按钮可缩放,打开全屏可更舒适地查看。
正在加载 3D 模型…
滚轮:放大和缩小
系统调试
以 3D 方式呈现姿态
我用这个 3D 模型实时对比实际运动与计算出的角度。它帮助我在连接机器人之前发现漂移、核对各轴方向,并调整校准和 Mahony 滤波器的参数。
在 YouTube 上观看测试 ↗难点
我主要需要理解 IMU 的噪声和漂移,正确校准各轴,保持稳定的无线链路,并把抽象的角度转化为机器人自然的动作。
解决方案
我们用 Mahony 滤波器做传感器融合,在中立位置附近加入死区,并在与 HTTP 和 WebSocket 比较后选择了 ESP-NOW。调试期间,OLED 和 3D 立方体成了诊断工具。
成果
我们共同完成了一个可用且响应灵敏的原型,在主要方向上保持稳定。斜向控制的精度较低;这让我学会如实说明原型的局限,并制定可衡量的改进方向。
获得的技能
- 九轴 MEMS IMU 的采集与校准
- 使用 Mahony 滤波器进行传感器融合和姿态估算
- 在 ESP32-C3 上进行嵌入式编程
- 使用 ESP-NOW 进行点对点无线通信
- 电路板的设计、布线与测试
- PWM 电机控制与 OLED 界面集成
- 功能分析、技术写作与团队合作