
مشروع هندسي للفصل الأول · 2024
مسابقة الروبوتات
السرعة. الاستشعار. المسار.
صمّمتُ مع زميل لي لوحتين إلكترونيتين وبرمجتُ روبوتًا مستقلًا لمسابقة سرعة.
أُنجز هذا المشروع خلال سنتي الأولى في الهندسة الكهربائية، وشمل السلسلة الكاملة للنظام المدمج: التحليل والإلكترونيات والتصنيع والبرمجة والاختبار على المضمار.
السياق التقني
الموازنة بين السرعة والكشف
تلقّت جميع الفرق الهيكل نفسه. كان علينا، أنا وDimitri Léguillon، أن نتميّز بلوحاتنا واستراتيجية القيادة وموثوقية البرنامج أمام الجدران والمنعطفات وروبوت منافس.
أخذ الصدارة
اخترنا التسارع بأقصى قوة في المتر الأول لتجاوز الروبوت المنافس قبل أن يعترض مسارنا.
البقاء في الوسط
يقارن برنامجنا باستمرار المسافتين إلى الجدارين الأيسر والأيمن، ثم يوازن سرعة المحركات للبقاء في وسط المضمار.
مجسّم تفاعلي للمضمار
المؤقّت0.00 s
ما طوّرته
بناء حلقة الاستشعار ثم القرار ثم التصحيح
ساهمتُ في قراءة المستشعرات، وتفسير القرب من الجدران، والتحكم المستقل في المحركات. ربطت هذه الحلقة اختياراتنا الإلكترونية مباشرة بسلوك الروبوت.
المستشعرات
المسافات الجانبية والأرضية ومفاتيح نهاية الشوط
Arduino Uno
القرار والتصحيح بلغة C++
جسر H
اتجاه المحركات وقدرتها
المسار
التقدم والانعطاف والتفادي
التصميم الإلكتروني
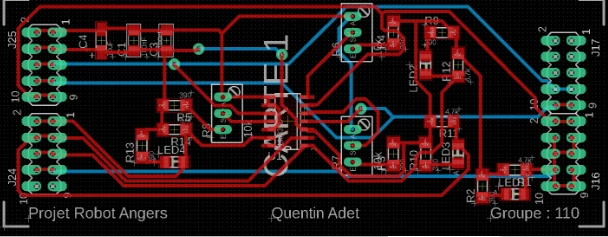
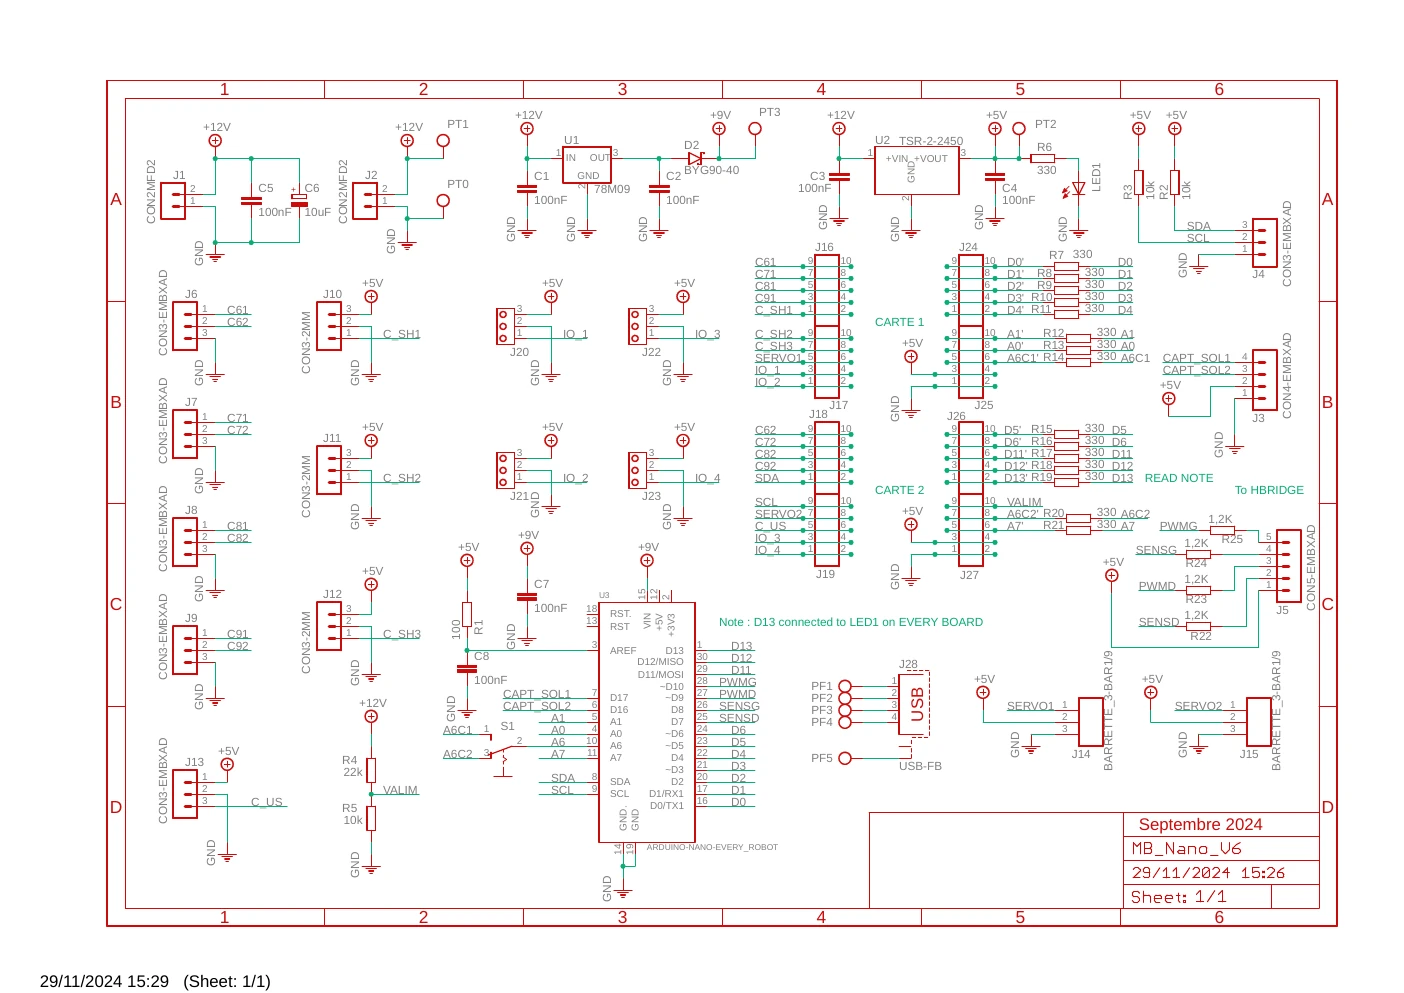
لوحتان لتجهيز الروبوت بأدوات القياس
ساهمتُ مع زميلي في حساب القيم والمخططات وتوجيه المسارات والتجميع واختبار اللوحتين قبل دمجهما في الروبوت.
اللوحة 1 · المستشعرات
ثلاثة مقارِنات LM339 تحوّل قياسات مستشعرات Sharp إلى حالات قابلة للاستخدام. تضبط مقاومات متغيرة العتبات، وتسهّل مصابيح LED التشخيص.
اللوحة 2 · الواجهة
تتحكم دارة HCF4511 في شاشة العرض ذات السبع قطع لإظهار حالة البرنامج. يراقب مقياس جهد البطارية، ويوفّر مدخل جاك التزامن.
منهجيتي
الانتقال من التحليل إلى الاختبار
سجل تصحيح الأخطاء
عطلان وتصحيحان
علّمتني الاختبارات ألا أبحث عن الأعطال في البرنامج وحده: قارنتُ المخططات وتوصيلات لوحة PCB والإشارات المقاسة لعزل كل مشكلة.
تبديل بين A0 وA1
لم تكن القراءات التماثلية مطابقة للمستشعرات المتوقعة. أكدت قياسات راسم الإشارة وجود التبديل، فصحّحناه في البرنامج.
D13 غير متاح
كان الطرف المختار لمدخل الجاك موصولًا بمصباح LED الداخلي في Arduino Uno. نقلنا الإشارة إلى مدخل حر وعدّلنا لوحة PCB.
النتيجة
بلوغ ربع النهائي
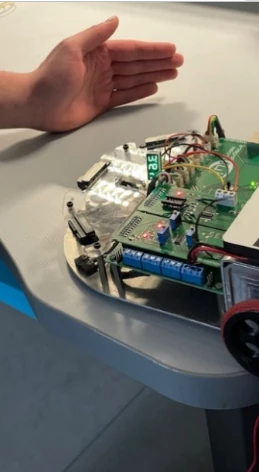
أكمل روبوتنا المسار وبلغ ربع النهائي. وبعيدًا عن الترتيب، أثبتُّ قدرتي على تصميم نظام إلكتروني كامل وتصنيعه وتصحيح أخطائه تحت قيد أداء حقيقي.
ما كنا سنحسّنه
اعتمد التحكم النهائي أساسًا على الحالات الرقمية لمستشعرات Sharp، فبقيت الاستجابة واحدة مهما كانت المسافة عن الجدار. في نسخة جديدة سنستخدم القراءات التماثلية لضبط كل محرك تدريجيًا، وزيادة السلاسة، والحفاظ على سرعة أكبر في المنعطفات.
تعاون على امتداد السلسلة كلها
عملتُ مع Dimitri Léguillon على التحليل والإلكترونيات والتصنيع والاختبارات والبرمجيات.
التوثيق