
Proyecto de ingeniería del primer semestre · 2024
Concurso de robots
Velocidad. Detección. Trayectoria.
En pareja, diseñé dos placas electrónicas y programé un robot autónomo para una competición de velocidad.
Realizado durante mi primer curso de Ingeniería Eléctrica, este proyecto abarcó toda la cadena de un sistema embebido: análisis, electrónica, fabricación, programación y pruebas en pista.
Contexto técnico
Equilibrar velocidad y detección
Todos los equipos recibieron el mismo chasis. Junto con Dimitri Léguillon, teníamos que destacar por nuestras placas, nuestra estrategia de conducción y la fiabilidad del software frente a las paredes, las curvas y un robot rival.
Tomar la delantera
Decidimos acelerar al máximo durante el primer metro para adelantar al robot rival antes de que pudiera obstaculizar nuestra trayectoria.
Mantenerse centrado
Nuestro programa compara continuamente las distancias a las paredes izquierda y derecha y equilibra la velocidad de los motores para permanecer en el centro de la pista.
Maqueta interactiva de la pista
Crono0,00 s
Lo que desarrollé
Construir el bucle medir, decidir, corregir
Contribuí a la adquisición de los sensores, a la interpretación de la proximidad de las paredes y al control independiente de los motores. Este bucle conectaba directamente nuestras decisiones electrónicas con el comportamiento del robot.
Sensores
Distancias laterales, suelo y finales de carrera
Arduino Uno
Decisión y corrección en C++
Puente en H
Sentido y potencia de los motores
Trayectoria
Avanzar, girar y esquivar
Diseño electrónico
Dos placas para instrumentar el robot
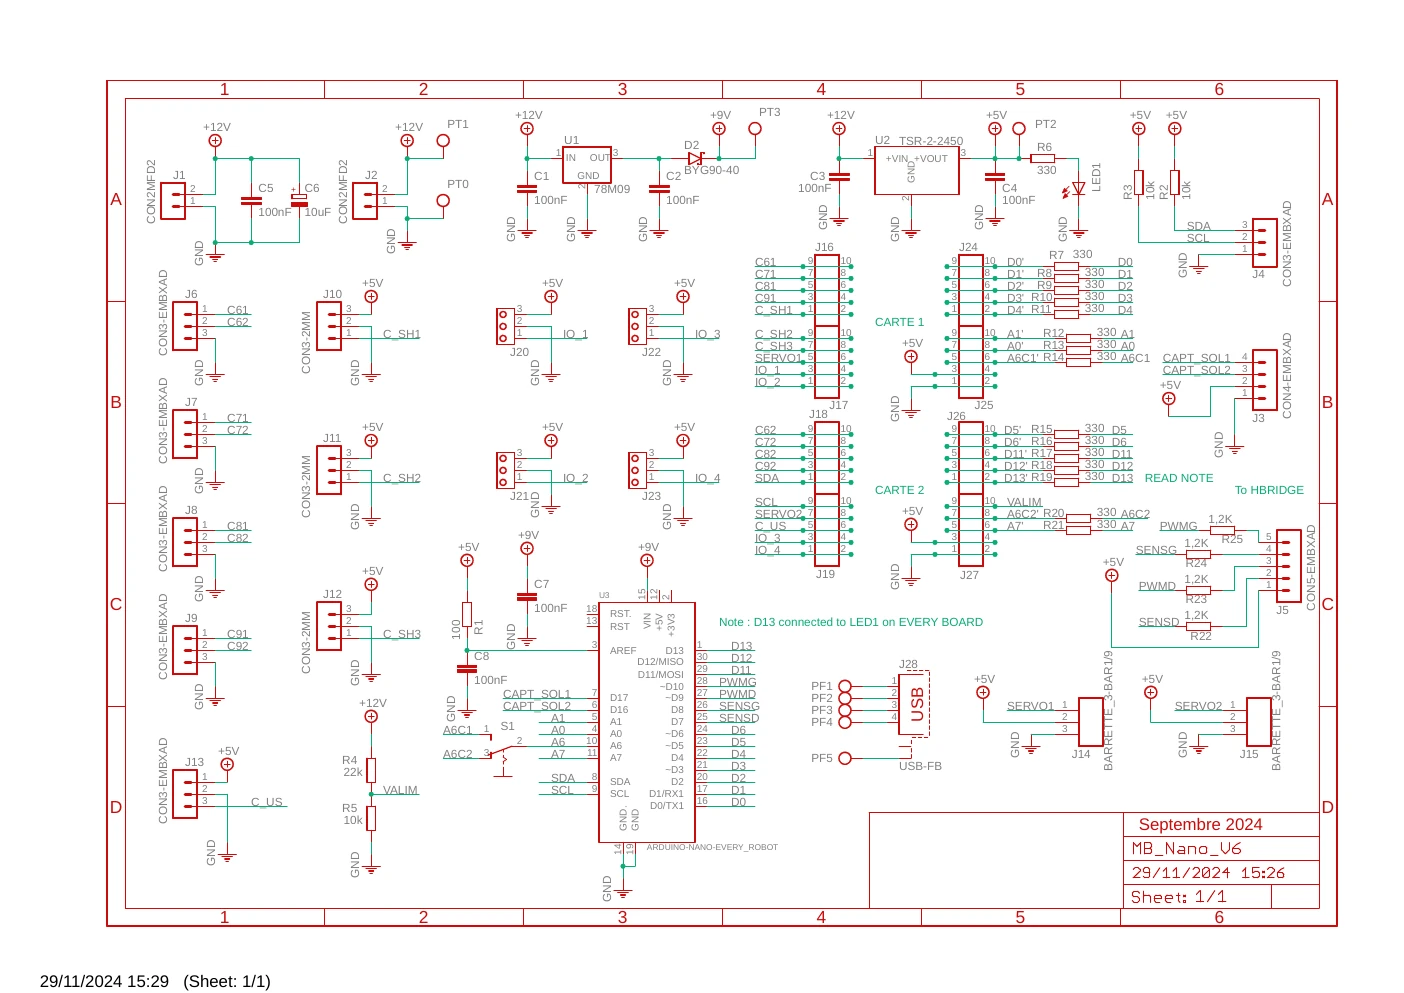
Con mi compañero, contribuí al dimensionado, los esquemas, el enrutado, el montaje y las pruebas de las dos placas antes de integrarlas en el robot.
Placa 1 · Sensores
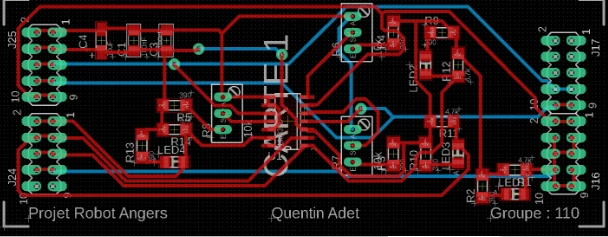
Tres comparadores LM339 convierten las mediciones de los sensores Sharp en estados utilizables. Unos potenciómetros ajustan los umbrales y unos LED facilitan el diagnóstico.
Placa 2 · Interfaz
Un HCF4511 controla el display de siete segmentos para mostrar el estado del programa. Un voltímetro vigila la batería y una entrada jack proporciona la sincronización.
Mi método
Pasar del análisis a las pruebas
Registro de depuración
Dos fallos, dos correcciones
Las pruebas me enseñaron a no buscar los fallos solo en el software: comparé los esquemas, las conexiones de la PCB y las señales medidas para aislar cada problema.
A0 / A1 intercambiados
Las lecturas analógicas no correspondían a los sensores esperados. Las mediciones con osciloscopio confirmaron el intercambio, que corregimos por software.
D13 no disponible
El pin elegido para el jack estaba conectado al LED interno del Arduino Uno. Trasladamos la señal a una entrada libre y modificamos la PCB.
Resultado
Cuartofinalista
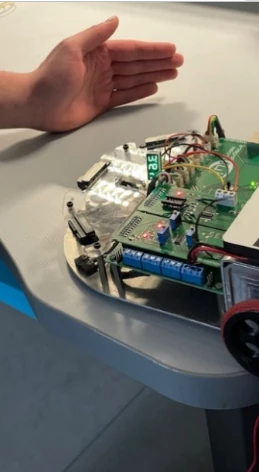
Nuestro robot completó el recorrido y llegó a cuartos de final. Más allá de la clasificación, confirmé mi capacidad para diseñar, fabricar y depurar un sistema electrónico completo bajo una exigencia real de rendimiento.
Lo que mejoraríamos
El control final utilizaba sobre todo los estados digitales de los sensores Sharp, por lo que la respuesta era idéntica fuera cual fuera la distancia a la pared. En una nueva versión usaríamos las lecturas analógicas para ajustar progresivamente cada motor, ganar suavidad y conservar más velocidad en las curvas.
Colaboración en toda la cadena
Junto con Dimitri Léguillon, trabajé en el análisis, la electrónica, la fabricación, las pruebas y el software.
Documentación