
第一学期工程项目 · 2024
机器人竞赛
速度。感知。轨迹。
我与一名搭档共同设计了两块电路板,并为一场竞速比赛编写了自主机器人的程序。
这个项目完成于我电气工程一年级期间,涉及嵌入式系统的完整链路:分析、电子、制造、编程和赛道测试。
技术背景
在速度与检测之间取得平衡
每支队伍拿到的底盘都相同。我和 Dimitri Léguillon 必须依靠我们的电路板、行驶策略以及软件在面对墙壁、弯道和对手机器人时的可靠性来脱颖而出。
抢占先机
我们选择在第一米全力加速,赶在对手机器人挡住我们的路线之前超过它。
保持居中
我们的程序不断比较到左右两侧墙壁的距离,然后平衡两个电机的速度,使机器人保持在赛道中央。
赛道交互模型
计时0.00 s
我开发的内容
构建“感知、决策、修正”的闭环
我参与了传感器采集、墙壁距离的判断以及电机的独立控制。这个闭环把我们的电子设计选择与机器人的行为直接联系在一起。
传感器
侧向距离、地面和限位开关
Arduino Uno
用 C++ 进行决策与修正
H 桥
电机的方向与功率
轨迹
前进、转弯和避让
电子设计
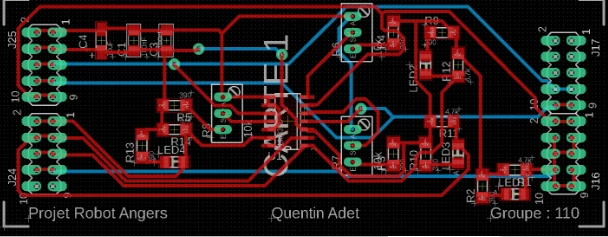
两块电路板为机器人装上“感官”
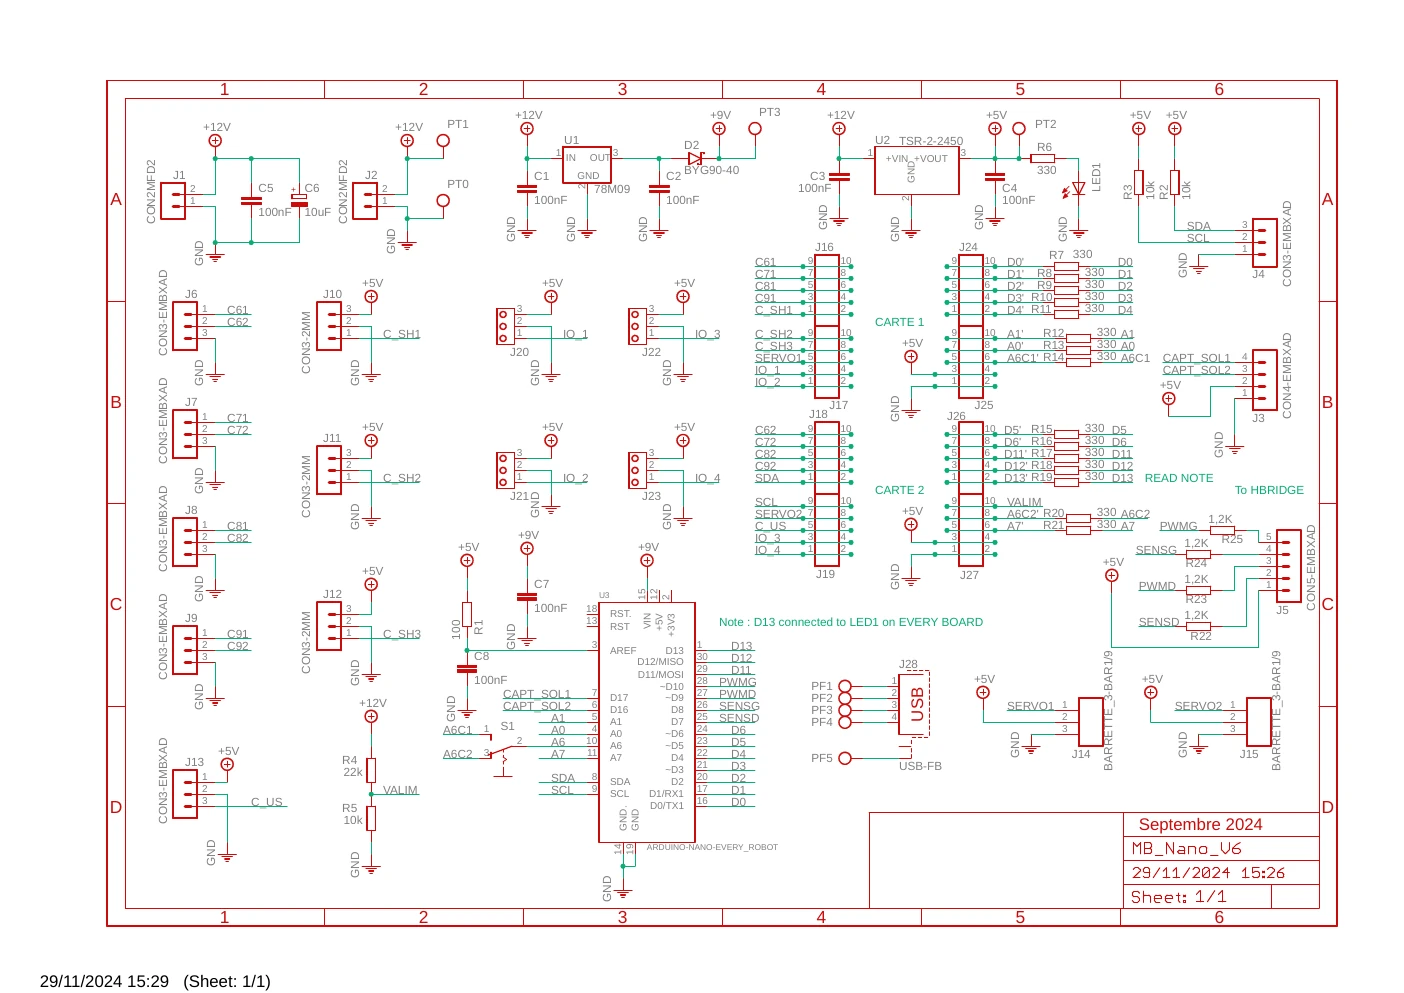
我和搭档一起参与了两块电路板的参数计算、原理图、布线、组装和测试,然后把它们装到机器人上。
电路板 1 · 传感器
三个 LM339 比较器把 Sharp 传感器的测量值转换成可用的状态。电位器用于设定阈值,LED 则便于诊断。
电路板 2 · 接口
一个 HCF4511 驱动七段数码管,显示程序状态。电压表监测电池,一个插孔输入用于同步。
我的方法
从分析走向测试
调试记录
两个故障,两次修正
测试让我明白,不能只在软件里找故障:我对照原理图、PCB 连接和实测信号,把每个问题逐一隔离出来。
A0 / A1 接反
模拟读数与预期的传感器不对应。示波器测量证实了接反的情况,我们在软件中作了修正。
D13 不可用
为插孔选用的引脚连着 Arduino Uno 的板载 LED。我们把信号改接到一个空闲输入,并修改了 PCB。
结果
四分之一决赛
我们的机器人跑完了全程并进入四分之一决赛。除了名次之外,我还验证了自己在真实的性能要求下设计、制造并调试一套完整电子系统的能力。
我们会改进的地方
最终的控制主要使用 Sharp 传感器的数字状态,因此无论离墙多远,响应都是一样的。在新版本中,我们会使用模拟读数来逐步调节每个电机,使行驶更平顺,并在弯道中保持更高的速度。
贯穿全链路的协作
我和 Dimitri Léguillon 一起完成了分析、电子、制造、测试和软件工作。
文档