
SAÉ · BUT GEII · Semestre 1 · 2024
Concours robot
Vitesse. Détection. Trajectoire.
En binôme, j’ai conçu deux cartes électroniques et programmé un robot autonome destiné à un concours de vitesse.
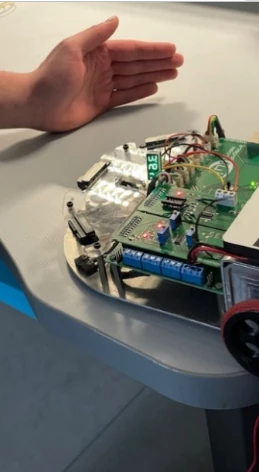
Réalisé en première année de BUT GEII, ce projet m’a fait travailler sur toute la chaîne d’un système embarqué : analyse, électronique, fabrication, programmation et essais sur piste.
Contexte technique
Trouver un compromis entre vitesse et détection
Le même châssis était fourni à toutes les équipes. Avec Dimitri Léguillon, nous avons dû nous différencier par nos cartes, notre stratégie de pilotage et la fiabilité du programme face aux murs, aux virages et au robot adverse.
Prendre l’avantage
Nous avons choisi d’accélérer au maximum sur le premier mètre pour passer devant le robot adverse et éviter qu’il ne bloque notre trajectoire.
Rester centré
Notre programme compare en continu les distances aux murs gauche et droit, puis équilibre la vitesse des moteurs pour conserver une trajectoire au milieu de la piste.
Maquette interactive du parcours
Chrono0,00 s
Ce que j’ai développé
Construire la boucle percevoir, décider, corriger
J’ai participé à l’acquisition des capteurs, à l’interprétation de la proximité des murs et à la commande séparée des moteurs. Cette boucle m’a permis de relier directement nos choix électroniques au comportement du robot.
Capteurs
Distances latérales, sol et fins de course
Arduino Uno
Décision et correction en C++
Pont en H
Sens et puissance des moteurs
Trajectoire
Avancer, tourner et éviter
Conception électronique
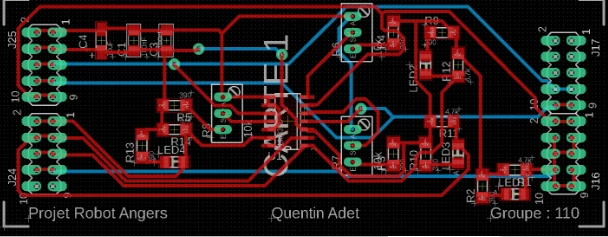
Deux cartes pour instrumenter le robot
Avec mon binôme, j’ai participé au dimensionnement, aux schémas, au routage, à l’assemblage et aux tests des deux cartes avant leur intégration sur le robot.
Carte 1 · Capteurs
Trois comparateurs du LM339 convertissent les mesures des capteurs Sharp en états exploitables. Des potentiomètres règlent les seuils et des LED facilitent le diagnostic.
Carte 2 · Interface
Un HCF4511 pilote l’afficheur 7 segments pour visualiser l’état du programme. Un voltmètre surveille la batterie et une entrée jack assure la synchronisation.
Ma démarche
Avancer de l’analyse jusqu’aux essais
Journal de mise au point
Deux défauts, deux corrections
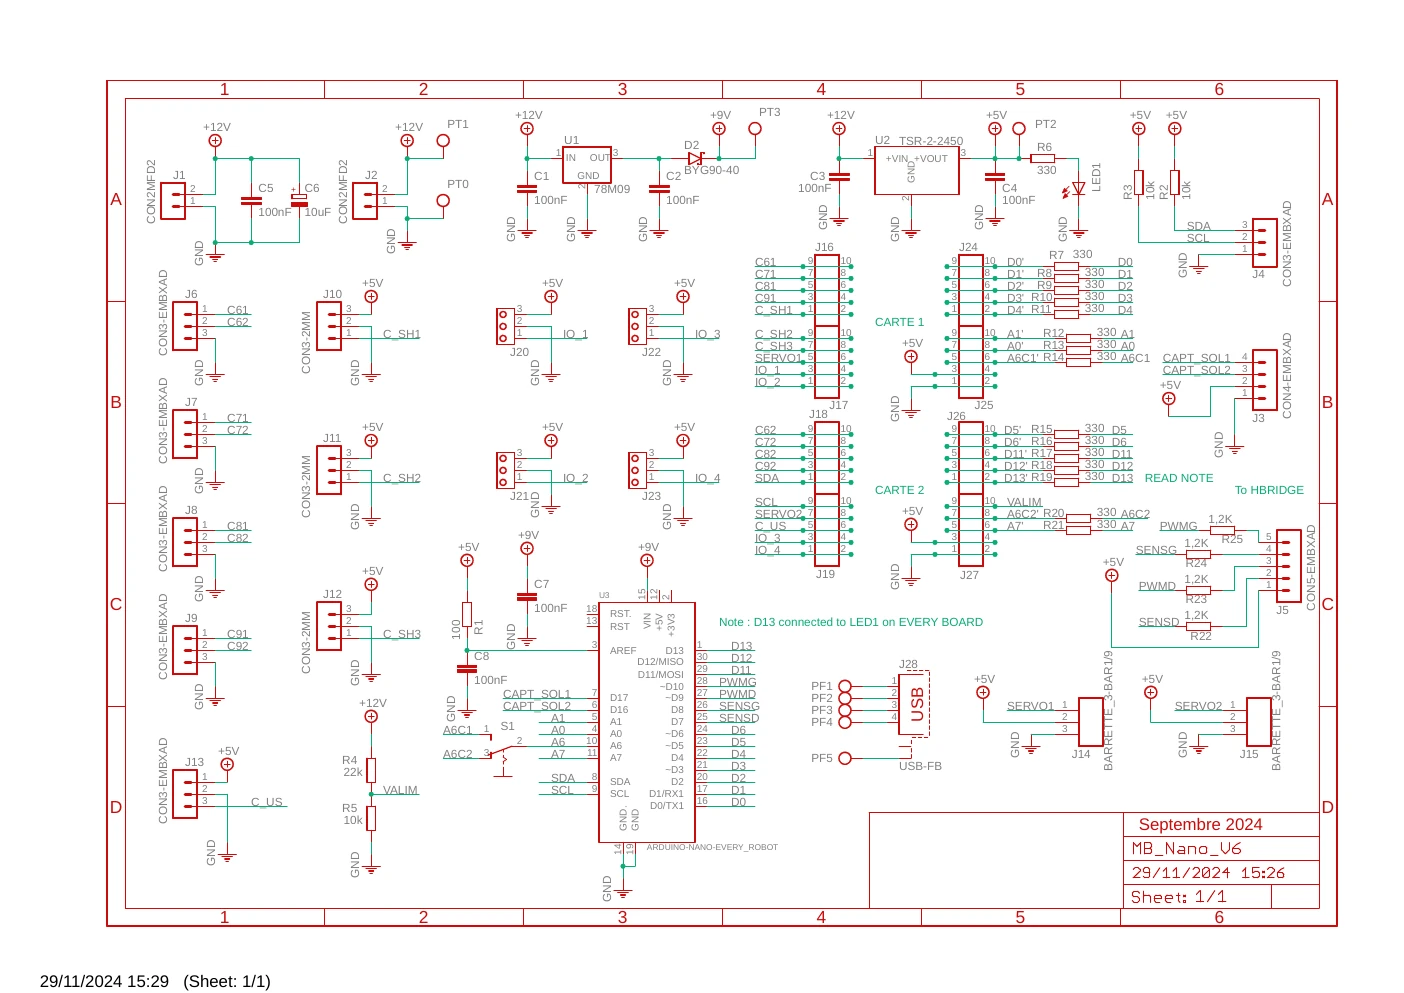
Les essais m’ont appris à ne pas chercher une panne uniquement dans le code : j’ai comparé le schéma, le PCB et les signaux mesurés pour isoler chaque défaut.
A0 / A1 inversées
Les mesures analogiques reçues ne correspondaient pas aux capteurs attendus. Une observation à l’oscilloscope nous a confirmé l’inversion ; nous avons corrigé le programme.
Entrée D13 indisponible
La broche utilisée pour le jack était liée à la LED interne de l’Arduino Uno. Nous avons déplacé le signal vers une entrée libre et modifié le PCB.
Résultat
Quart de finaliste
Notre robot a terminé le parcours et atteint les quarts de finale. Au-delà du classement, j’ai validé ma capacité à concevoir, fabriquer puis corriger un système électronique complet soumis à une contrainte réelle de performance.
Ce que nous améliorerions
La commande finale utilisait surtout les états numériques des capteurs Sharp : la réaction restait identique quelle que soit la distance du mur. Dans une nouvelle version, nous exploiterions les valeurs analogiques pour moduler progressivement chaque moteur, gagner en fluidité et conserver davantage de vitesse dans les virages.
Une collaboration sur toute la chaîne
Avec Dimitri Léguillon, j’ai travaillé sur l’analyse, l’électronique, la fabrication, les essais et le programme.
Documentation